- +38 050 810 00 87
-
Адрес электронной почты защищен от спам-ботов. Для просмотра адреса в браузере должен быть включен Javascript.


Решения по паллетированию комбикорма
Комплексное решение для палетирования мешков с комбикормом автоматизирует завершающие операции упаковочной линии: прием закрытых мешков, их позиционирование, укладку на поддон, перемещение сформированной палеты и обмотку груза стретч-пленкой. В результате предприятие получает единый технологический участок, подготавливающий упакованную продукцию к складированию или отгрузке.
Основой такой системы может быть компактный декартовый палетайзер. Он укладывает мешки в соответствии с заданной программой и может работать совместно с подводящими транспортерами, устройствами подачи поддонов, палетными конвейерами и автоматическим палетообмотчиком. Состав оборудования определяется характеристиками мешка, производительностью фасовочной линии, схемой палетирования и планировкой производственного помещения.
Какие задачи решает автоматизация палетирования
После наполнения и закрытия мешки необходимо сформировать в устойчивые транспортные единицы. При ручной укладке работа конечного участка зависит от физической нагрузки на персонал, темпа выполнения операций и стабильности поступления продукции. Автоматизация позволяет организовать палетирование по заданному циклу и согласовать его с предыдущим упаковочным оборудованием.
Комплексное решение может выполнять следующие операции:
- прием закрытых мешков с фасовочной линии;
- транспортирование и позиционирование каждого мешка;
- захват и перемещение упаковки;
- укладка мешков по выбранной схеме;
- подача пустых поддонов;
- отвод сформированной палеты;
- автоматическая обмотка груза стретч-пленкой;
- передача готовой палеты на склад или участок отгрузки.
Систему можно установить после машины для фасовки в мешки с открытым верхом и оборудования для закрытия горловины. При комплексной модернизации производства участок палетирования можно включить в состав линии упаковки комбикорма.
Состав комплексного решения
Автоматизированный участок формируется из отдельных функциональных модулей. Их состав и расположение подбирают в соответствии с необходимым уровнем автоматизации, направлением движения продукции, доступной площадью и способом организации складской логистики.
Система приема и позиционирования мешков
Закрытые мешки поступают с фасовочной машины на подводящий транспортер. При необходимости в состав участка включают устройства выравнивания, ориентации и контроля положения упаковки. Мешок должен поступать в зону захвата в заданном положении и с интервалом, достаточным для выполнения цикла палетирования.
Для стабильной работы важны одинаковые размеры упаковок, надежное закрытие горловины и равномерное распределение продукта внутри мешка. Значительные различия в форме наполненных мешков могут затруднять их автоматическое позиционирование и укладку.
Декартовый палетайзер
Декартовый палетайзер перемещает мешки по заданным координатам и устанавливает их в предусмотренное программой место на поддоне. Движение рабочего органа по линейным осям позволяет организовать рабочую зону с учетом расположения транспортеров, поддонов и других элементов системы.
Захват перемещается вдоль манипулятора и вертикальной колонны. Тип рабочего органа подбирают с учетом материала, размеров, массы и формы наполненного мешка. Также учитывают поведение продукта внутри упаковки, поскольку оно влияет на форму мешка во время захвата, перемещения и укладки.
В рассматриваемой конфигурации предусмотрено применение бесщеточных приводов на осях X, Y, Z и R. Такая схема обеспечивает управляемое перемещение рабочего органа и возможность поворота мешка при формировании рисунка слоя.
Подача и перемещение поддонов
В базовой конфигурации укладка может выполняться на поддон, установленный в рабочей зоне. Для повышения уровня автоматизации в проект можно включить магазин пустых поддонов, устройство их поштучной подачи, палетные конвейеры и систему отвода сформированного груза.
Конструкцию устройства подачи выбирают в соответствии с размерами, материалом и качеством используемых поддонов. Деформированные или поврежденные поддоны могут нарушать работу автоматической системы, поэтому требования к их состоянию необходимо определить на этапе проектирования.
Конвейерная система
Конвейерное оборудование соединяет фасовочную машину, зону палетирования и палетообмотчик в единый технологический поток. При проектировании согласовывают высоту передачи, направление движения, скорость транспортеров, места остановки мешков и порядок отвода сформированных палет.
Система управления должна учитывать состояние смежного оборудования. Если следующая операция временно недоступна, необходимо обеспечить контролируемую остановку подачи без накопления продукции и повреждения упаковки.
Автоматический палетообмотчик
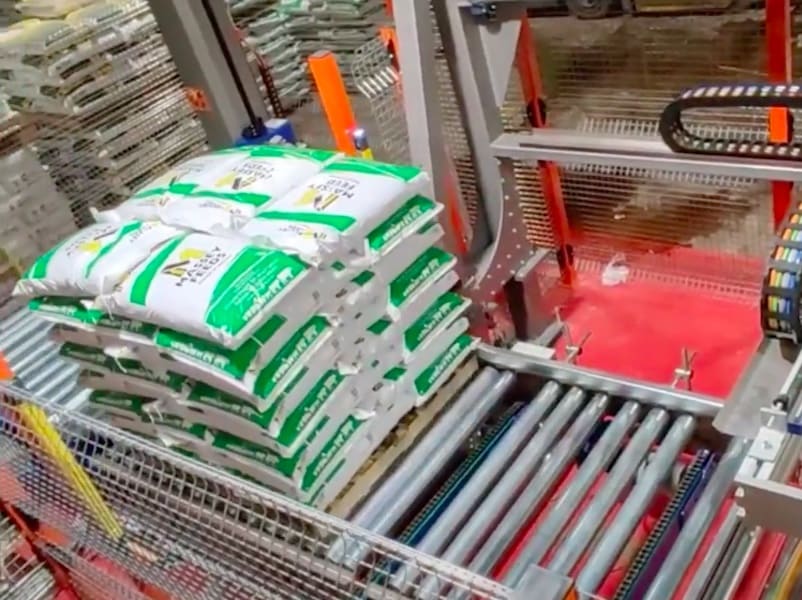
После завершения укладки сформированная палета передается на оборудование для обмотки палет стретч-пленкой. Пленка объединяет мешки в транспортную единицу и помогает ограничить их смещение при внутрипроизводственном перемещении, складировании и перевозке.
Программу обмотки подбирают в соответствии с высотой палеты, свойствами упаковки и требованиями к устойчивости груза. Натяжение пленки и количество слоев необходимо определять с учетом прочности мешков: чрезмерное усилие может деформировать упаковку, а недостаточное — не обеспечить требуемую фиксацию.
Как работает автоматизированный участок
1. Прием мешка
После фасовки и закрытия горловины мешок поступает на подводящий транспортер. Оборудование перемещает его в зону палетирования и устанавливает в заданном положении.
2. Позиционирование и захват
Датчики контролируют поступление мешка в точку захвата. После остановки упаковки рабочий орган палетайзера захватывает ее и подготавливает к перемещению.
3. Укладка на поддон
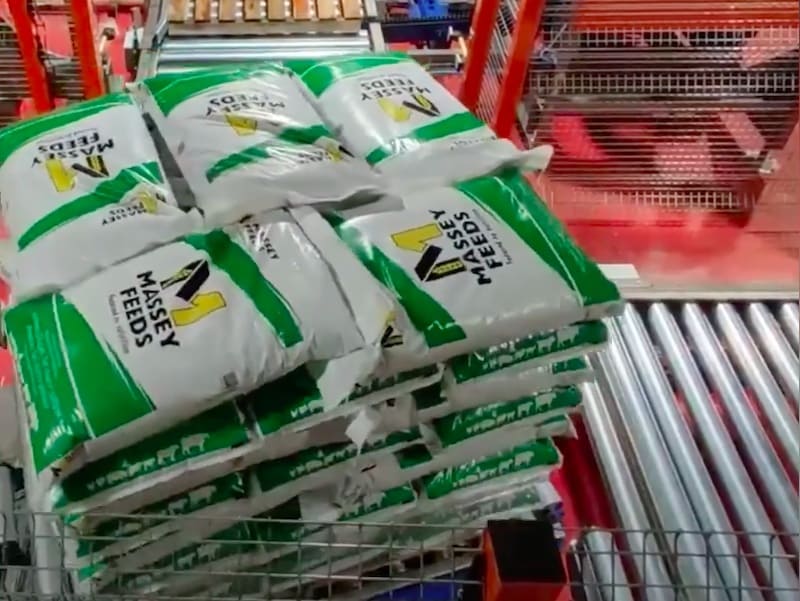
Манипулятор перемещает мешок и устанавливает его в заданную позицию. Порядок ориентации упаковок определяется программой палетирования. Схему выбирают с учетом размеров мешка и поддона, количества упаковок в слое, допустимой высоты и необходимой устойчивости груза.
4. Формирование последующих слоев
Цикл повторяется до завершения формирования палеты. При необходимости ориентация мешков в соседних слоях изменяется для получения требуемой конфигурации груза.
5. Отвод сформированной палеты
После укладки последнего слоя готовая палета выводится из рабочей зоны. Если система оснащена автоматической подачей поддонов, одновременно подготавливается новая позиция для продолжения работы.
6. Обмотка стретч-пленкой
Палета поступает к автоматическому обмотчику. После завершения заданной программы груз можно передать на маркировку, складское хранение или погрузку в транспорт.
Варианты комплектации системы
Состав участка зависит от задач предприятия. Комплексное решение может быть реализовано с разным уровнем автоматизации.
Базовая комплектация
- подводящий транспортер для мешков;
- система позиционирования упаковки;
- декартовый палетайзер с подобранным захватом;
- место для ручной установки пустого поддона;
- автоматический палетообмотчик;
- система управления и защитные ограждения.
Расширенная комплектация
- магазин пустых поддонов;
- устройство поштучной подачи поддонов;
- палетные роликовые или цепные конвейеры;
- автоматический отвод сформированной палеты;
- контроль наличия и положения поддона;
- обмен сигналами с фасовочной машиной;
- система маркировки или идентификации готового груза.
Окончательный набор модулей определяют после анализа производственного процесса. Включение дополнительного оборудования должно быть обосновано необходимой производительностью, требованиями к автономности системы и способом перемещения палет на предприятии.
Технические возможности и ограничения
Для рассматриваемой конфигурации декартового палетайзера заявлена возможность работы с грузом массой до 50 кг за цикл. Это значение нельзя автоматически распространять на все варианты системы. Допустимую массу необходимо подтвердить для конкретного захвата, размеров мешка, траектории движения и требуемого темпа работы.
Компактность решения определяется не только габаритами манипулятора. При расчете необходимой площади учитывают подводящие транспортеры, места подачи поддонов, защитные ограждения, сервисные проходы, палетообмотчик и пространство для вывоза готового груза.
Параметры системы не следует определять только по номинальной производительности фасовочной машины. Необходимо учитывать фактический темп поступления мешков, продолжительность цикла палетирования, количество мешков в слое, время замены поддона и работу палетообмотчика.
Преимущества комплексной автоматизации
- Единый технологический процесс. Прием, укладка, отвод и обмотка палеты выполняются как последовательные операции одной системы.
- Сокращение ручного труда. Перемещение и штабелирование наполненных мешков выполняет автоматизированное оборудование.
- Повторяемая схема укладки. Положение каждого мешка определяется программой палетирования.
- Подготовка груза к логистическим операциям. После обмотки палету можно передавать на склад или в зону отгрузки.
- Адаптация к производственному помещению. Расположение модулей можно спроектировать с учетом доступной площади, колонн, проходов и имеющихся машин.
- Возможность расширения. В систему можно добавить автоматическую подачу поддонов, палетные конвейеры, маркировку и другие операции.
Фактический результат автоматизации зависит от свойств продукта, качества формирования мешка, стабильности фасовочного оборудования и правильного согласования всех машин. Поэтому проект необходимо оценивать по полному технологическому потоку, а не только по характеристикам палетайзера.
Интеграция с фасовочным оборудованием
Участок палетирования должен работать как продолжение упаковочной линии. До изготовления оборудования согласовывают точки подключения, направление движения продукции, высоту транспортеров и сигналы обмена между системами управления.
Если палетайзер или палетообмотчик временно не может принять следующий груз, предыдущие машины должны корректно отреагировать на это состояние. Алгоритмы остановки и повторного запуска определяют при разработке проекта.
При интеграции также проверяют:
- соответствие производительности отдельных машин;
- положение мешка на выходе из фасовочной линии;
- расстояние между упаковками на транспортере;
- наличие места для накопления продукции;
- способ аварийной остановки участка;
- доступ к оборудованию для очистки и обслуживания;
- маршруты перемещения персонала и погрузчиков.
Данные для проектирования решения
Для выбора захвата, разработки схемы укладки и определения состава оборудования необходимо подготовить следующие исходные данные:
- вид продукта и его поведение внутри закрытого мешка;
- материал и конструкция упаковки;
- размеры и масса наполненного мешка;
- способ закрытия горловины;
- фактическая и необходимая производительность линии;
- размер, конструкция и материал поддона;
- желаемая схема расположения мешков в слое;
- количество слоев и допустимая высота палеты;
- направление и высота подачи мешков;
- способ подачи пустых поддонов;
- порядок отвода сформированных палет;
- требования к обмотке стретч-пленкой;
- условия складирования и транспортировки продукции;
- план помещения с расположением колонн, проходов и имеющегося оборудования;
- фотографии или видео предполагаемой зоны установки.
Если предприятие выбирает между декартовой системой и роботом-палетайзером, дополнительно оценивают количество форматов упаковки, необходимую гибкость, производительность и доступную площадь. Другие варианты автоматизации представлены в разделе оборудования для палетирования.
Монтаж, запуск и обслуживание
Во время монтажа и пусконаладочных работ проверяют правильность расположения оборудования, направление движения продукции, работу датчиков и защитных устройств, подачу поддонов, программы укладки и передачу палеты на обмотчик.
Перед вводом системы в эксплуатацию необходимо испытать ее с реальными мешками и поддонами. Это позволяет уточнить координаты укладки, работу захвата, параметры транспортеров и программу обмотки.
Для поддержания работоспособности оборудования необходимо плановое сервисное обслуживание. Перечень и периодичность работ определяют в соответствии с технической документацией конкретной системы и условиями ее эксплуатации.
Часто задаваемые вопросы
Какое оборудование входит в систему палетирования мешков?
Базовое решение может включать подводящий транспортер, систему позиционирования мешков, декартовый палетайзер, защитные ограждения, систему управления и палетообмотчик. Для полной автоматизации добавляют магазин поддонов, устройство их поштучной подачи и палетные конвейеры.
Для каких мешков подходит декартовый палетайзер?
Совместимость зависит от размеров, материала, массы и формы наполненного мешка, распределения продукта и способа закрытия горловины. Возможность автоматического захвата и укладки подтверждают после анализа технических данных или испытания образцов.
Можно ли интегрировать систему в действующую линию упаковки комбикорма?
Да, если оборудование обладает достаточной технической совместимостью. Перед интеграцией проверяют производительность, высоту и направление подачи мешков, доступную площадь, интерфейсы управления и способ отвода готовых палет.
Может ли система работать с разными схемами укладки?
Система управления может содержать несколько программ палетирования. Однако каждую схему необходимо проверить для конкретного мешка, поддона и допустимой высоты груза. Изменение формата может потребовать корректировки захвата, координат и параметров транспортеров.
Обязательно ли устанавливать автоматический палетообмотчик?
Его необходимость зависит от требований к складированию и транспортировке продукции. Если палету нужно зафиксировать сразу после формирования, автоматический обмотчик позволяет включить эту операцию в общий цикл без промежуточного ручного перемещения.
Можно ли автоматизировать подачу пустых поддонов?
Да. В состав решения можно включить магазин и устройство поштучной подачи поддонов. Конструкцию этих узлов подбирают в соответствии с размерами, материалом и состоянием используемых поддонов.
Какие данные нужны для подготовки предложения?
Необходимо предоставить характеристики продукта и мешка, массу упаковки, производительность линии, параметры поддона, желаемую схему укладки, план помещения и описание имеющегося оборудования. Фотографии или видео зоны установки помогут предварительно оценить возможные варианты компоновки.
Разработка решения для палетирования мешков
ITP-GROUP поможет сформировать техническое задание и подобрать комплексное решение для автоматизации конечного участка упаковочной линии. В состав проекта могут входить транспортеры для мешков, система позиционирования, декартовый или роботизированный палетайзер, оборудование для подачи поддонов, палетные конвейеры и автоматический палетообмотчик.
Конфигурация определяется после анализа характеристик продукта и упаковки, производительности фасовочной машины, схемы укладки, типа поддонов, доступной площади и требований к перемещению готового груза. Для подготовки предложения передайте специалистам параметры мешка и поддона, план производственного помещения, информацию о предыдущем оборудовании и требования к уровню автоматизации.
Back to Category
