- +38 050 810 00 87
-
Адрес электронной почты защищен от спам-ботов. Для просмотра адреса в браузере должен быть включен Javascript.


Робот-паллетайзер для мешков с мукой
Робот-палетайзер OCRIM-FBC применяется на конечном участке мукомольного производства, где наполненные мешки необходимо проверить, правильно сориентировать, уложить на поддон и передать на дальнейшую стабилизацию. Такая система проектируется не как отдельный манипулятор, а как часть взаимосвязанной линии, работающей после фасовочного оборудования.
При паллетировании муки важно учитывать, что наполненный мешок не сохраняет абсолютно жесткую геометрию. Его форма зависит от массы дозы, свойств продукта, материала упаковки и условий транспортировки. Поэтому качество готовой палеты определяется не только точностью движений робота, но и работой конвейеров, устройств ориентации, системы захвата, контрольного оборудования и узлов формирования слоя.
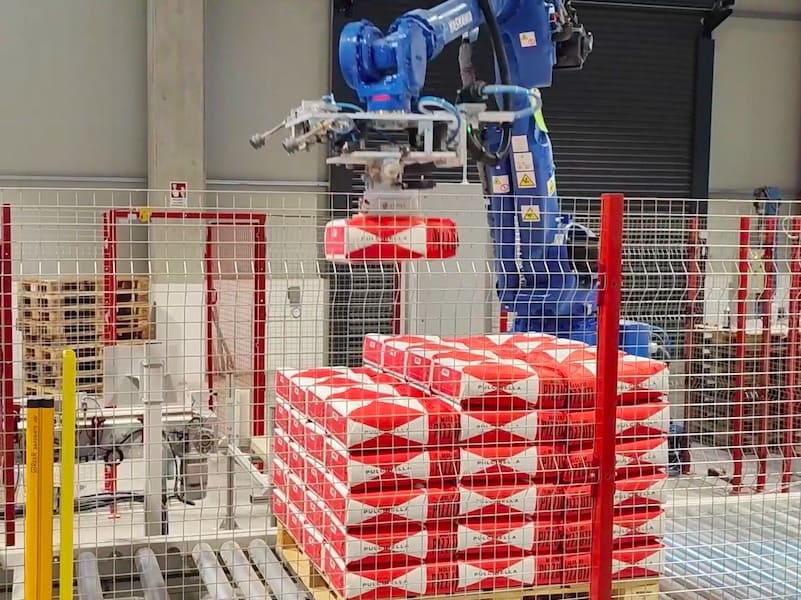
OCRIM-FBC и автоматизация конечного участка
OCRIM разрабатывает оборудование и комплексные решения для мукомольных предприятий. Направление конечной автоматизации объединяет операции, выполняемые после фасовки: транспортировку мешков, проверку упаковки, паллетирование, стабилизацию и перемещение сформированных палет.
Подробнее о решениях производителя для переработки зерна и оснащения мельниц можно узнать на странице мельничного оборудования OCRIM.
Паллетайзер принимает упаковки из общего производственного потока и размещает их на поддоне в соответствии с заданной схемой. Однако для устойчивой работы недостаточно выбрать только модель робота. Необходимо согласовать скорость и интерфейсы всех узлов, находящихся до и после зоны паллетирования.
В зависимости от проекта конечный участок может включать:
- транспортеры для подачи наполненных мешков;
- устройства выравнивания, ориентации и распределения упаковок;
- контрольные весы и металлодетектор;
- систему автоматической отбраковки;
- роботизированный или традиционный паллетайзер;
- механизм подачи пустых поддонов;
- устройство для установки межслойных прокладок;
- узел выравнивания или компактации слоя;
- систему обмотки либо укрытия сформированной палеты;
- конвейеры для перемещения готового груза.
Особенности паллетирования мешков с мукой
В отличие от жесткой коробки, мешок с мукой может изменять форму во время движения. Продукт перераспределяется внутри упаковки, поверхность мешка деформируется, а его фактическая высота зависит от наполнения и предварительного уплотнения.
Эти особенности необходимо учитывать при разработке захватного устройства и схемы укладки. Если мешки поступают к роботу в разном положении или имеют нестабильную геометрию, отклонения постепенно накапливаются и могут ухудшать форму всей палеты.
Для правильно спроектированного участка важно обеспечить:
- равномерный поток мешков после фасовочной машины;
- предсказуемое положение каждой упаковки перед захватом;
- бережное перемещение без повреждения мешка;
- точное размещение упаковок относительно поддона;
- формирование устойчивой перевязки между слоями;
- согласование высоты готового груза с требованиями склада и транспорта.
Если предприятию требуется комплексное решение, паллетирование можно интегрировать с линией упаковки муки. При этом состав оборудования определяется форматом мешка, способом его закрытия, фактической производительностью фасовочного участка и требованиями к готовой палете.
Как работает линия роботизированного паллетирования
1. Прием мешков после фасовки
Наполненные и закрытые мешки поступают на конвейерную систему. Ее задача — не просто переместить упаковку, а согласовать поток с работой контрольных устройств и паллетайзера.
На этой стадии учитывают высоту выхода мешка из фасовочной машины, направление его движения, допустимые перепады между транспортерами и необходимость изменения ориентации.
2. Выравнивание и ориентация упаковки
До передачи в рабочую зону мешки необходимо расположить с заданным интервалом и в предсказуемой ориентации. Для этого применяются направляющие, разделительные конвейеры и другие устройства подготовки потока.
Стабильное положение упаковки позволяет захватному устройству повторять запрограммированный цикл и снижает вероятность смещения мешка при переносе.
3. Контроль массы и металлодетекция
Проверку упаковки целесообразно выполнять до начала укладки. Если мешок не соответствует установленным параметрам, его можно вывести из производственного потока, не разбирая уже сформированный слой.
В зависимости от требований предприятия линия может включать контрольные весы, металлодетектор и механизм отбраковки. Для таких задач применяется соответствующее оборудование для контроля мешков.
Контрольные весы проверяют массу готовой упаковки, но не заменяют основной дозатор фасовочной машины. Металлодетектор подбирают с учетом размеров мешка, свойств продукта, материала упаковки и условий установки.
4. Захват мешка
После подготовки упаковка поступает в зону захвата. Конструкция рабочего органа робота должна соответствовать массе и размерам мешка, материалу его поверхности, прочности упаковки и поведению продукта внутри.
Использовать только номинальную массу для выбора захвата недостаточно. Два мешка одинакового веса могут заметно отличаться по геометрии, жесткости и коэффициенту трения поверхности.
5. Формирование схемы укладки
Робот перемещает мешок в заданную позицию на поддоне. Очередность размещения упаковок определяется схемой паллетирования, которая должна обеспечивать необходимую геометрию и устойчивость груза.
Схема зависит от размеров мешка и палеты, количества упаковок в слое, ориентации соседних мешков, числа слоев и допустимой высоты готового груза. Если производство работает с несколькими форматами, для каждого из них требуется отдельная проверенная программа.
6. Выравнивание и компактация слоя
Для упаковок с нестабильной геометрией может применяться дополнительное выравнивание или уплотнение. Компактор помогает распределить продукт внутри мешков и сформировать более ровный слой.
В реализованном OCRIM проекте для муки мешки массой 10 и 25 кг передавались роботом к паллетировочной машине с тележкой-компактором. Такая схема объединяла роботизированное перемещение с последующим выравниванием упаковок на поддоне.
Этот пример подтверждает возможность работы с указанными форматами в конкретном проекте, но не устанавливает универсальный диапазон для всех систем OCRIM-FBC. Комплектация и рабочие параметры всегда определяются отдельно.
7. Завершение палеты и ее отведение
После укладки предусмотренного количества слоев заполненная палета выводится из рабочей зоны. Одновременно система может подать следующий пустой поддон, чтобы сократить паузу между циклами.
Далее груз направляется на стабилизацию, маркировку или складское транспортирование. Для автоматической фиксации применяют оборудование для обмотки палет стретч-пленкой либо другие предусмотренные проектом технологии.
Какие продукты и виды упаковки можно паллетировать
Конфигурация конечной линии определяется не только названием продукта. Основное значение имеют масса, размеры и жесткость упаковки, свойства ее поверхности, стабильность формы и требования к готовой транспортной единице.
Системы конечной автоматизации могут проектироваться для:
- мешков с мукой и другими продуктами переработки зерна;
- упаковок с кормами и пищевыми ингредиентами;
- мешков с сахаром, солью и семенами;
- упаковок с удобрениями и отдельными химическими продуктами;
- мешков с цементом и сухими строительными смесями;
- коробов и другой жесткой транспортной тары;
- сгруппированных упаковок, подготовленных к паллетированию.
Возможность работы с конкретным продуктом должна подтверждаться техническим расчетом. Один и тот же робот может использоваться в разных проектах, однако захват, конвейеры, ограждения, программа и вспомогательные устройства будут отличаться.
Варианты построения участка паллетирования
Роботизированный паллетайзер
Роботизированный паллетайзер подходит для проектов, где требуется программируемое перемещение упаковок и работа с несколькими предусмотренными форматами. Робот можно интегрировать с подающими конвейерами, контрольными устройствами, системой подачи палет и оборудованием для стабилизации груза.
Гибкость такой схемы не означает автоматическую совместимость с любыми мешками. Для каждого формата необходимо проверить параметры захвата, траекторию, схему укладки и продолжительность цикла.
Паллетайзер традиционного типа
Паллетайзер традиционного типа может применяться при стабильном потоке однотипной продукции и повторяющейся схеме укладки. Такая система формирует ряды или слои механическими узлами и последовательно переносит их на палету.
Выбор между роботизированной и традиционной системой выполняется после анализа производительности, количества форматов, доступного пространства и требований к сформированному грузу.
Комбинированная линия с компактором
Если робот обеспечивает подачу и распределение мешков, а отдельная машина формирует и уплотняет слой, система считается комбинированной. Такой подход может быть полезен для муки и других сыпучих продуктов, упаковка которых нуждается в дополнительном выравнивании.
Необходимость компактации определяют по результатам испытаний мешков и оценки требуемой геометрии палеты. Указывать универсальное усилие прессования или продолжительность операции без данных конкретного проекта некорректно.
Дополнительное оборудование конечной линии
Полноценный участок паллетирования может включать больше оборудования, чем робот и подающий транспортер. Состав линии зависит от степени автоматизации и организации внутренней логистики предприятия.
Система подачи пустых палет
Магазин палет накапливает пустые поддоны и последовательно передает их в рабочую зону. При подборе учитывают тип, размеры, конструкцию и допустимые отклонения геометрии используемых палет.
Межслойные и нижние прокладки
Если схема формирования груза предусматривает картонные, бумажные или полимерные листы, линия может быть оснащена устройством их автоматической подачи. Прокладка устанавливается на пустой поддон либо между отдельными слоями.
Конвейеры для готовых палет
Роликовые или цепные транспортеры перемещают сформированный груз между паллетайзером, обмотчиком и зоной выдачи. Их конструкция зависит от направления движения, массы палеты и требований к изменению маршрута.
Стабилизация груза
Для фиксации мешков могут применяться обмотка стретч-пленкой, верхний защитный лист или технология Stretch Hood. Подходящий способ выбирают с учетом устойчивости груза, условий хранения и дальнейшей транспортировки.
Производительность стабилизирующего оборудования необходимо согласовать с работой паллетайзера. Если готовая палета не может своевременно покинуть участок укладки, последующее оборудование становится ограничивающим звеном всей линии.
Исходные данные для проектирования
Подбор паллетайзера начинается не с марки или грузоподъемности робота, а с изучения упаковки и технологического потока. Для подготовки проекта необходимо предоставить следующие сведения:
- Продукт. Вид муки или другого материала, свойства которого влияют на форму мешка.
- Масса упаковки. Номинальное значение и перечень всех предусмотренных форматов.
- Размеры мешка. Длина, ширина и фактическая высота наполненной упаковки.
- Материал упаковки. Бумага, полимерный материал или комбинированная конструкция.
- Способ закрытия. Зашивание, заклеивание, термосваривание или другой вариант.
- Производительность фасовки. Фактическое количество мешков, поступающих на конечный участок.
- Параметры палеты. Тип, размеры, конструкция и допустимое качество поддонов.
- Схема укладки. Количество мешков в слое, число слоев и ориентация упаковок.
- Высота и масса груза. Ограничения склада, транспорта и погрузочной техники.
- Контрольные операции. Необходимость проверки массы, металлодетекции и отбраковки.
- Стабилизация. Требования к обмотке, укрытию и защите готовой палеты.
- План помещения. Размеры участка, высота, колонны, проходы и расположение существующего оборудования.
Желательно дополнить техническое задание образцами наполненных мешков и палет. Это позволяет оценить фактическую форму упаковки, подобрать принцип захвата и проверить предполагаемую схему укладки.
Почему производительность рассчитывают для конкретного проекта
Количество мешков в минуту не является самостоятельной характеристикой всей системы. Продолжительность рабочего цикла зависит от траектории перемещения, массы и размеров упаковки, количества мешков в слое, высоты палеты и числа дополнительных операций.
На общую производительность также влияют:
- интервал поступления мешков после фасовочной машины;
- скорость проверки и отбраковки упаковки;
- время подачи пустой палеты;
- установка межслойных прокладок;
- операции выравнивания и компактации;
- отведение сформированного груза;
- пропускная способность палетообмотчика.
Поэтому показатель, полученный для одного формата и одной схемы укладки, нельзя без проверки переносить на другой мешок. Корректной является проектная производительность, рассчитанная для согласованной конфигурации линии.
Практические преимущества автоматизации паллетирования
- Сокращение ручных операций. Оборудование принимает на себя повторяющееся перемещение и укладку тяжелых мешков.
- Повторяемая схема укладки. Положение упаковок определяется утвержденной программой паллетирования.
- Контроль до формирования палеты. Несоответствующие мешки можно удалить из потока до укладки.
- Согласование с фасовочной линией. Конвейеры и система управления объединяют отдельные машины в один технологический процесс.
- Работа с несколькими форматами. Роботизированная система может переналаживаться на предусмотренные проектом упаковки.
- Автоматическая передача в логистику. Готовая палета направляется на стабилизацию и дальнейшее транспортирование.
Фактический эффект автоматизации зависит от существующей организации производства. Его следует оценивать с учетом количества смен, потока мешков, доли ручного труда и операций, которые должны выполняться после паллетирования.
Когда целесообразно использовать робот-палетайзер
Роботизированную систему стоит рассматривать, если ручная укладка ограничивает работу фасовочной линии, предприятие планирует обрабатывать несколько форматов или требуется объединить контроль, паллетирование и стабилизацию груза в автоматический участок.
Такое решение также актуально при модернизации предприятия, когда новое оборудование необходимо интегрировать с действующими фасовочными машинами и внутренней логистикой. В этом случае особенно важны обследование площадки и согласование интерфейсов между всеми участниками линии.
Подготовка предложения по линии OCRIM-FBC
Для предварительного подбора оборудования необходимо направить информацию о продукте, мешках, производительности, палетах и желаемой схеме укладки. К запросу желательно приложить фотографии упаковки, план производственного участка и описание существующей фасовочной линии.
ITP-GROUP поможет сформировать техническое задание, согласовать состав конечного участка и передать производителю исходные данные для расчета. Отдельно определяются контрольные операции, принцип паллетирования, необходимость компактации и способ стабилизации готового груза.
Чтобы подобрать конфигурацию роботизированного участка для ваших мешков, направьте исходные данные через раздел «Контакты».
Частые вопросы
Можно ли использовать робот-палетайзер OCRIM-FBC для мешков с мукой по 10 и 25 кг?
OCRIM реализовывала проект с мешками муки массой 10 и 25 кг, однако возможность работы с конкретной упаковкой должна подтверждаться техническим расчетом. Учитываются размеры и материал мешка, фактическая форма после наполнения, производительность и требуемая схема укладки.
Чем роботизированный паллетайзер отличается от традиционного?
Роботизированная система перемещает упаковки по запрограммированным траекториям и может быть адаптирована к нескольким предусмотренным форматам. Традиционный паллетайзер формирует ряды или слои с помощью специализированных механических узлов. Подходящий вариант выбирают после анализа продукции и технологического процесса.
Можно ли установить паллетайзер после существующей фасовочной машины?
Да, если оборудование можно согласовать по производительности, высоте передачи мешка, направлению движения и системе управления. Для такого проекта необходимо обследовать участок и определить состав переходных конвейеров и контрольных устройств.
Зачем проверять мешки перед паллетированием?
Предварительная проверка позволяет вывести из потока упаковки с несоответствующей массой или выявленными металлическими включениями до их укладки. Это упрощает контроль и исключает необходимость искать дефектный мешок внутри готовой палеты.
Для чего применяется компактор слоя?
Компактор выравнивает упаковки и помогает сформировать слой с более однородной геометрией. Необходимость его применения зависит от формы мешков, поведения продукта внутри упаковки и требований к готовой палете.
Может ли один робот работать с разными форматами мешков?
Такая возможность может быть предусмотрена проектом. Для каждого формата необходимо проверить захват, траекторию движения, схему укладки и продолжительность цикла. Простого изменения программы недостаточно, если мешки существенно отличаются по размерам, массе или материалу.
Какие данные нужны для расчета линии?
Необходимы характеристики продукта и мешка, производительность фасовочной машины, параметры палеты, желаемая схема укладки, требования к контролю и стабилизации, а также план производственного помещения.
Back to Category
