- +38 050 810 00 87
-
Ця електронна адреса захищена від спам-ботів. Вам необхідно увімкнути JavaScript, щоб побачити її.


Робот палетайзер для пакетів з борошном 10 кг
Робот-палетайзер OCRIM-FBC застосовується на кінцевій ділянці борошномельного виробництва, де наповнені мішки необхідно перевірити, правильно зорієнтувати, укласти на піддон і передати на подальшу стабілізацію. Така система проєктується не як окремий маніпулятор, а як частина взаємопов’язаної лінії, що працює після фасувального обладнання.
Під час палетування борошна важливо враховувати, що наповнений мішок не зберігає абсолютно жорсткої геометрії. Його форма залежить від маси дози, властивостей продукту, матеріалу упаковки та умов транспортування. Тому якість готової палети визначається не лише точністю рухів робота, а й роботою конвеєрів, пристроїв орієнтації, системи захоплення, контрольного обладнання та вузлів формування шару.
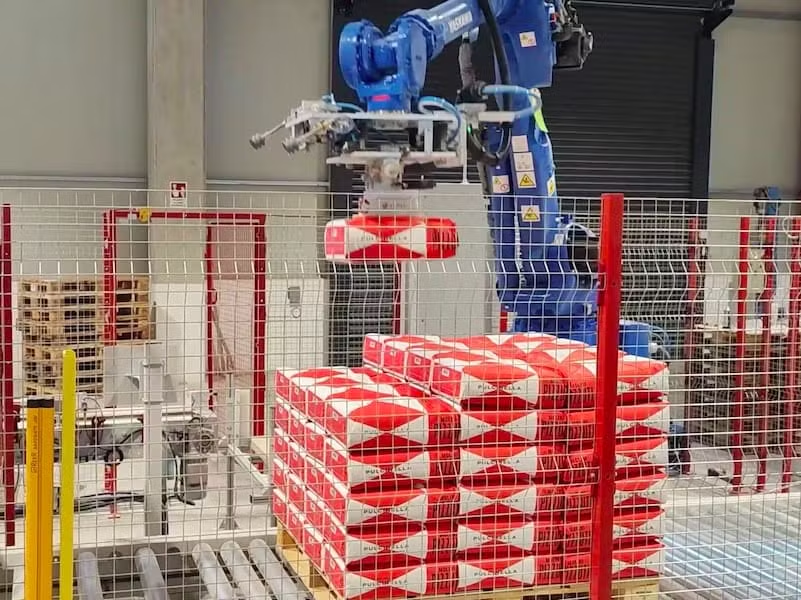
OCRIM-FBC та автоматизація кінцевої ділянки
OCRIM розробляє обладнання та комплексні рішення для борошномельних підприємств. Напрям кінцевої автоматизації об’єднує операції, які виконуються після фасування: транспортування мішків, перевірку упаковки, палетування, стабілізацію та переміщення сформованих палет.
Докладніше про рішення виробника для перероблення зерна й оснащення млинів можна дізнатися на сторінці млинового обладнання OCRIM.
Палетайзер приймає упаковки із загального виробничого потоку та розміщує їх на піддоні відповідно до заданої схеми. Проте для стабільної роботи недостатньо вибрати лише модель робота. Необхідно узгодити швидкість та інтерфейси всіх вузлів, розташованих до і після зони палетування.
Залежно від проєкту кінцева ділянка може включати:
- транспортери для подавання наповнених мішків;
- пристрої для вирівнювання, орієнтації та розподілення упаковок;
- контрольні ваги та металодетектор;
- систему автоматичного відбраковування;
- роботизований або традиційний палетайзер;
- механізм подавання порожніх піддонів;
- пристрій для встановлення міжшарових прокладок;
- вузол вирівнювання або компактації шару;
- систему обмотування або укривання сформованої палети;
- конвеєри для переміщення готового вантажу.
Особливості палетування мішків із борошном
На відміну від жорсткого короба, мішок із борошном може змінювати форму під час руху. Продукт перерозподіляється всередині упаковки, поверхня мішка деформується, а його фактична висота залежить від наповнення та попереднього ущільнення.
Ці особливості необхідно враховувати під час розроблення захоплювального пристрою та схеми укладання. Якщо мішки надходять до робота в різному положенні або мають нестабільну геометрію, відхилення поступово накопичуються й можуть погіршувати форму всієї палети.
Для правильно спроєктованої ділянки важливо забезпечити:
- рівномірний потік мішків після фасувальної машини;
- передбачуване положення кожної упаковки перед захопленням;
- дбайливе переміщення без пошкодження мішка;
- точне розміщення упаковок відносно піддона;
- формування стійкої перев’язки між шарами;
- узгодження висоти готового вантажу з вимогами складу й транспорту.
Якщо підприємству потрібне комплексне рішення, палетування можна інтегрувати з лінією пакування борошна. Склад обладнання визначається форматом мішка, способом його закривання, фактичною продуктивністю фасувальної ділянки та вимогами до готової палети.
Як працює лінія роботизованого палетування
1. Приймання мішків після фасування
Наповнені та закриті мішки надходять на конвеєрну систему. Її завдання — не просто перемістити упаковку, а узгодити потік із роботою контрольних пристроїв і палетайзера.
На цій стадії враховують висоту виходу мішка з фасувальної машини, напрямок його руху, допустимі перепади між транспортерами та необхідність зміни орієнтації.
2. Вирівнювання та орієнтація упаковки
До передавання в робочу зону мішки необхідно розташувати із заданим інтервалом і в передбачуваній орієнтації. Для цього застосовують напрямні, розділювальні конвеєри та інші пристрої підготовки потоку.
Стабільне положення упаковки дає змогу захоплювальному пристрою повторювати запрограмований цикл і знижує ймовірність зміщення мішка під час перенесення.
3. Контроль маси та металодетекція
Перевірку упаковки доцільно виконувати до початку укладання. Якщо мішок не відповідає встановленим параметрам, його можна вивести з виробничого потоку, не розбираючи вже сформований шар.
Залежно від вимог підприємства лінія може включати контрольні ваги, металодетектор і механізм відбраковування. Для таких завдань застосовується відповідне обладнання для контролю мішків.
Контрольні ваги перевіряють масу готової упаковки, але не замінюють основний дозатор фасувальної машини. Металодетектор підбирають з урахуванням розмірів мішка, властивостей продукту, матеріалу упаковки та умов установлення.
4. Захоплення мішка
Після підготовки упаковка надходить у зону захоплення. Конструкція робочого органа робота повинна відповідати масі та розмірам мішка, матеріалу його поверхні, міцності упаковки й поведінці продукту всередині.
Використовувати лише номінальну масу для вибору захоплення недостатньо. Два мішки однакової ваги можуть помітно відрізнятися за геометрією, жорсткістю та коефіцієнтом тертя поверхні.
5. Формування схеми укладання
Робот переміщує мішок у задану позицію на піддоні. Послідовність розміщення упаковок визначається схемою палетування, яка повинна забезпечувати необхідну геометрію та стійкість вантажу.
Схема залежить від розмірів мішка й палети, кількості упаковок у шарі, орієнтації сусідніх мішків, кількості шарів і допустимої висоти готового вантажу. Якщо виробництво працює з кількома форматами, для кожного з них потрібна окрема перевірена програма.
6. Вирівнювання та компактація шару
Для упаковок із нестабільною геометрією може застосовуватися додаткове вирівнювання або ущільнення. Компактор допомагає розподілити продукт усередині мішків і сформувати рівніший шар.
У реалізованому OCRIM проєкті для борошна мішки масою 10 і 25 кг передавалися роботом до палетувальної машини з візком-компактором. Така схема поєднувала роботизоване переміщення з подальшим вирівнюванням упаковок на піддоні.
Цей приклад підтверджує можливість роботи із зазначеними форматами в конкретному проєкті, але не встановлює універсальний діапазон для всіх систем OCRIM-FBC. Комплектація та робочі параметри завжди визначаються окремо.
7. Завершення палети та її відведення
Після укладання передбаченої кількості шарів заповнена палета виводиться з робочої зони. Одночасно система може подати наступний порожній піддон, щоб скоротити паузу між циклами.
Далі вантаж направляється на стабілізацію, маркування або складське транспортування. Для автоматичної фіксації застосовують обладнання для обмотування палет стретч-плівкою або інші передбачені проєктом технології.
Які продукти та види упаковки можна палетувати
Конфігурація кінцевої лінії визначається не лише назвою продукту. Основне значення мають маса, розміри та жорсткість упаковки, властивості її поверхні, стабільність форми й вимоги до готової транспортної одиниці.
Системи кінцевої автоматизації можуть проєктуватися для:
- мішків із борошном та іншими продуктами перероблення зерна;
- упаковок із кормами та харчовими інгредієнтами;
- мішків із цукром, сіллю та насінням;
- упаковок із добривами й окремими хімічними продуктами;
- мішків із цементом і сухими будівельними сумішами;
- коробів та іншої жорсткої транспортної тари;
- згрупованих упаковок, підготовлених до палетування.
Можливість роботи з конкретним продуктом повинна підтверджуватися технічним розрахунком. Один і той самий робот може використовуватися в різних проєктах, проте захоплення, конвеєри, огорожі, програма та допоміжні пристрої відрізнятимуться.
Варіанти побудови ділянки палетування
Роботизований палетайзер
Роботизований палетайзер підходить для проєктів, де потрібне програмоване переміщення упаковок і робота з кількома передбаченими форматами. Робот можна інтегрувати з подавальними конвеєрами, контрольними пристроями, системою подавання палет та обладнанням для стабілізації вантажу.
Гнучкість такої схеми не означає автоматичної сумісності з будь-якими мішками. Для кожного формату необхідно перевірити параметри захоплення, траєкторію, схему укладання та тривалість циклу.
Палетайзер традиційного типу
Палетайзер традиційного типу може застосовуватися за стабільного потоку однотипної продукції та повторюваної схеми укладання. Така система формує ряди або шари за допомогою спеціалізованих механічних вузлів і послідовно переносить їх на палету.
Вибір між роботизованою та традиційною системою здійснюється після аналізу продуктивності, кількості форматів, доступного простору й вимог до сформованого вантажу.
Комбінована лінія з компактором
Якщо робот забезпечує подавання та розподілення мішків, а окрема машина формує й ущільнює шар, система вважається комбінованою. Такий підхід може бути корисним для борошна та інших сипких продуктів, упаковка яких потребує додаткового вирівнювання.
Необхідність компактації визначають за результатами випробування мішків та оцінювання потрібної геометрії палети. Вказувати універсальне зусилля пресування або тривалість операції без даних конкретного проєкту некоректно.
Додаткове обладнання кінцевої лінії
Повноцінна ділянка палетування може включати більше обладнання, ніж робот і подавальний транспортер. Склад лінії залежить від ступеня автоматизації та організації внутрішньої логістики підприємства.
Система подавання порожніх палет
Магазин палет накопичує порожні піддони та послідовно передає їх у робочу зону. Під час підбору враховують тип, розміри, конструкцію та допустимі відхилення геометрії використовуваних палет.
Міжшарові та нижні прокладки
Якщо схема формування вантажу передбачає картонні, паперові або полімерні листи, лінію можна оснастити пристроєм їх автоматичного подавання. Прокладка встановлюється на порожній піддон або між окремими шарами.
Конвеєри для готових палет
Роликові або ланцюгові транспортери переміщують сформований вантаж між палетайзером, обмотувачем і зоною видавання. Їхня конструкція залежить від напрямку руху, маси палети та вимог до зміни маршруту.
Стабілізація вантажу
Для фіксації мішків можуть застосовуватися обмотування стретч-плівкою, верхній захисний лист або технологія Stretch Hood. Відповідний спосіб вибирають з урахуванням стійкості вантажу, умов зберігання та подальшого транспортування.
Продуктивність стабілізувального обладнання необхідно узгодити з роботою палетайзера. Якщо готова палета не може своєчасно залишити ділянку укладання, наступне обладнання стає обмежувальною ланкою всієї лінії.
Вихідні дані для проєктування
Підбір палетайзера починається не з марки або вантажопідйомності робота, а з вивчення упаковки й технологічного потоку. Для підготовки проєкту необхідно надати такі відомості:
- Продукт. Вид борошна або іншого матеріалу, властивості якого впливають на форму мішка.
- Маса упаковки. Номінальне значення та перелік усіх передбачених форматів.
- Розміри мішка. Довжина, ширина та фактична висота наповненої упаковки.
- Матеріал упаковки. Папір, полімерний матеріал або комбінована конструкція.
- Спосіб закривання. Зашивання, заклеювання, термозварювання або інший варіант.
- Продуктивність фасування. Фактична кількість мішків, що надходять на кінцеву ділянку.
- Параметри палети. Тип, розміри, конструкція та допустима якість піддонів.
- Схема укладання. Кількість мішків у шарі, кількість шарів та орієнтація упаковок.
- Висота й маса вантажу. Обмеження складу, транспорту та навантажувальної техніки.
- Контрольні операції. Необхідність перевірки маси, металодетекції та відбраковування.
- Стабілізація. Вимоги до обмотування, укривання та захисту готової палети.
- План приміщення. Розміри ділянки, висота, колони, проходи та розташування наявного обладнання.
Бажано доповнити технічне завдання зразками наповнених мішків і палет. Це дає змогу оцінити фактичну форму упаковки, підібрати принцип захоплення та перевірити запропоновану схему укладання.
Чому продуктивність розраховують для конкретного проєкту
Кількість мішків за хвилину не є самостійною характеристикою всієї системи. Тривалість робочого циклу залежить від траєкторії переміщення, маси та розмірів упаковки, кількості мішків у шарі, висоти палети й кількості додаткових операцій.
На загальну продуктивність також впливають:
- інтервал надходження мішків після фасувальної машини;
- швидкість перевірки та відбраковування упаковки;
- час подавання порожньої палети;
- встановлення міжшарових прокладок;
- операції вирівнювання та компактації;
- відведення сформованого вантажу;
- пропускна здатність палетообмотувача.
Тому показник, отриманий для одного формату й однієї схеми укладання, не можна без перевірки переносити на інший мішок. Коректною є проєктна продуктивність, розрахована для погодженої конфігурації лінії.
Практичні переваги автоматизації палетування
- Скорочення ручних операцій. Обладнання бере на себе повторюване переміщення та укладання важких мішків.
- Повторювана схема укладання. Положення упаковок визначається затвердженою програмою палетування.
- Контроль до формування палети. Невідповідні мішки можна видалити з потоку до укладання.
- Узгодження з фасувальною лінією. Конвеєри та система керування об’єднують окремі машини в один технологічний процес.
- Робота з кількома форматами. Роботизована система може переналагоджуватися на передбачені проєктом упаковки.
- Автоматичне передавання до логістичної системи. Готова палета направляється на стабілізацію та подальше транспортування.
Фактичний ефект автоматизації залежить від наявної організації виробництва. Його слід оцінювати з урахуванням кількості змін, потоку мішків, частки ручної праці та операцій, які повинні виконуватися після палетування.
Коли доцільно використовувати робот-палетайзер
Роботизовану систему варто розглядати, якщо ручне укладання обмежує роботу фасувальної лінії, підприємство планує обробляти кілька форматів або потрібно об’єднати контроль, палетування та стабілізацію вантажу в автоматичну ділянку.
Таке рішення також актуальне під час модернізації підприємства, коли нове обладнання необхідно інтегрувати з наявними фасувальними машинами та внутрішньою логістикою. У цьому разі особливо важливими є обстеження майданчика й узгодження інтерфейсів між усіма ділянками лінії.
Підготовка пропозиції щодо лінії OCRIM-FBC
Для попереднього підбору обладнання необхідно надати інформацію про продукт, мішки, продуктивність, палети та бажану схему укладання. До запиту бажано додати фотографії упаковки, план виробничої ділянки й опис наявної фасувальної лінії.
ITP-GROUP допоможе сформувати технічне завдання, погодити склад кінцевої ділянки та передати виробнику вихідні дані для розрахунку. Окремо визначаються контрольні операції, принцип палетування, необхідність компактації та спосіб стабілізації готового вантажу.
Щоб підібрати конфігурацію роботизованої ділянки для ваших мішків, надішліть вихідні дані через розділ «Контакти».
Поширені запитання
Чи можна використовувати робот-палетайзер OCRIM-FBC для мішків із борошном по 10 і 25 кг?
OCRIM реалізувала проєкт із мішками борошна масою 10 і 25 кг, однак можливість роботи з конкретною упаковкою повинна підтверджуватися технічним розрахунком. Враховуються розміри й матеріал мішка, фактична форма після наповнення, продуктивність і необхідна схема укладання.
Чим роботизований палетайзер відрізняється від традиційного?
Роботизована система переміщує упаковки за запрограмованими траєкторіями та може бути адаптована до кількох передбачених форматів. Традиційний палетайзер формує ряди або шари за допомогою спеціалізованих механічних вузлів. Відповідний варіант вибирають після аналізу продукції та технологічного процесу.
Чи можна встановити палетайзер після наявної фасувальної машини?
Так, якщо обладнання можна узгодити за продуктивністю, висотою передавання мішка, напрямком руху та системою керування. Для такого проєкту необхідно обстежити ділянку й визначити склад перехідних конвеєрів і контрольних пристроїв.
Навіщо перевіряти мішки перед палетуванням?
Попередня перевірка дає змогу вивести з потоку упаковки з невідповідною масою або виявленими металевими включеннями до їх укладання. Це спрощує контроль та усуває необхідність шукати дефектний мішок усередині готової палети.
Для чого застосовується компактор шару?
Компактор вирівнює упаковки та допомагає сформувати шар з одноріднішою геометрією. Необхідність його застосування залежить від форми мішків, поведінки продукту всередині упаковки та вимог до готової палети.
Чи може один робот працювати з різними форматами мішків?
Таку можливість можна передбачити проєктом. Для кожного формату необхідно перевірити захоплення, траєкторію руху, схему укладання та тривалість циклу. Простого коригування програми недостатньо, якщо мішки суттєво відрізняються за розмірами, масою або матеріалом.
Які дані потрібні для розрахунку лінії?
Необхідні характеристики продукту й мішка, продуктивність фасувальної машини, параметри палети, бажана схема укладання, вимоги до контролю та стабілізації, а також план виробничого приміщення.
Back to Category