- +38 050 810 00 87
-
Ця електронна адреса захищена від спам-ботів. Вам необхідно увімкнути JavaScript, щоб побачити її.


Рішення для палетування мішків із комбікормом
Комплексне рішення для палетування мішків із комбікормом автоматизує завершальні операції пакувальної лінії: приймання закритих мішків, їх позиціонування, укладання на піддон, переміщення сформованої палети та обмотування вантажу стретч-плівкою. У результаті підприємство отримує єдину технологічну ділянку, яка готує упаковану продукцію до складування або відвантаження.
Основою такої системи може бути компактний декартовий палетайзер. Він укладає мішки відповідно до заданої програми та може працювати спільно з підвідними транспортерами, пристроями подавання піддонів, палетними конвеєрами й автоматичним палетообмотувачем. Склад обладнання визначається характеристиками мішка, продуктивністю фасувальної лінії, схемою палетування та плануванням виробничого приміщення.
Які завдання вирішує автоматизація палетування
Після наповнення і закриття мішки необхідно сформувати в стійкі транспортні одиниці. За ручного укладання робота кінцевої ділянки залежить від фізичного навантаження на персонал, темпу виконання операцій та стабільності надходження продукції. Автоматизація дає змогу організувати палетування за заданим циклом і узгодити його з попереднім пакувальним обладнанням.
Комплексне рішення може виконувати такі операції:
- приймання закритих мішків із фасувальної лінії;
- транспортування та позиціонування кожного мішка;
- захоплення і перенесення упаковки;
- укладання мішків за вибраною схемою;
- подавання порожніх піддонів;
- відведення сформованої палети;
- автоматичне обмотування вантажу стретч-плівкою;
- передавання готової палети на склад або ділянку відвантаження.
Систему можна встановити після машини для фасування в мішки з відкритим верхом та обладнання для закриття горловини. Під час комплексної модернізації виробництва ділянку палетування можна включити до складу лінії пакування комбікорму.
Склад комплексного рішення
Автоматизована ділянка формується з окремих функціональних модулів. Їхній склад і розташування підбирають відповідно до необхідного рівня автоматизації, напрямку руху продукції, доступної площі та способу організації складської логістики.
Система приймання та позиціонування мішків
Закриті мішки надходять із фасувальної машини на підвідний транспортер. За потреби до складу ділянки включають пристрої вирівнювання, орієнтації та контролю положення упаковки. Мішок повинен надходити в зону захоплення у визначеному положенні та з інтервалом, достатнім для виконання циклу палетування.
Для стабільної роботи важливі однакові розміри упаковок, надійне закриття горловини та рівномірний розподіл продукту всередині мішка. Значні відмінності у формі наповнених мішків можуть ускладнювати їх автоматичне позиціонування й укладання.
Декартовий палетайзер
Декартовий палетайзер переміщує мішки за заданими координатами та встановлює їх у передбачене програмою місце на піддоні. Рух робочого органа лінійними осями дає змогу організувати робочу зону з урахуванням розташування транспортерів, піддонів та інших елементів системи.
Захват переміщується вздовж маніпулятора та вертикальної колони. Тип робочого органа підбирають з урахуванням матеріалу, розмірів, маси та форми наповненого мішка. Також враховують поведінку продукту всередині упаковки, оскільки вона впливає на форму мішка під час захоплення, перенесення та укладання.
У розглянутій конфігурації передбачене застосування безщіткових приводів на осях X, Y, Z і R. Така схема забезпечує кероване переміщення робочого органа та можливість повертання мішка під час формування рисунка шару.
Подавання та переміщення піддонів
У базовій конфігурації укладання може виконуватися на піддон, установлений у робочій зоні. Для підвищення рівня автоматизації до проєкту можна включити магазин порожніх піддонів, пристрій їх поштучного подавання, палетні конвеєри та систему відведення сформованого вантажу.
Конструкцію пристрою подавання вибирають відповідно до розмірів, матеріалу та якості використовуваних піддонів. Деформовані або пошкоджені піддони можуть порушувати роботу автоматичної системи, тому вимоги до їхнього стану необхідно визначити на етапі проєктування.
Конвеєрна система
Конвеєрне обладнання з’єднує фасувальну машину, зону палетування та палетообмотувач у єдиний технологічний потік. Під час проєктування узгоджують висоту передавання, напрямок руху, швидкість транспортерів, місця зупинення мішків і порядок відведення сформованих палет.
Система керування повинна враховувати стан суміжного обладнання. Якщо наступна операція тимчасово недоступна, необхідно забезпечити контрольоване зупинення подавання без накопичення продукції та пошкодження упаковки.
Автоматичний палетообмотувач
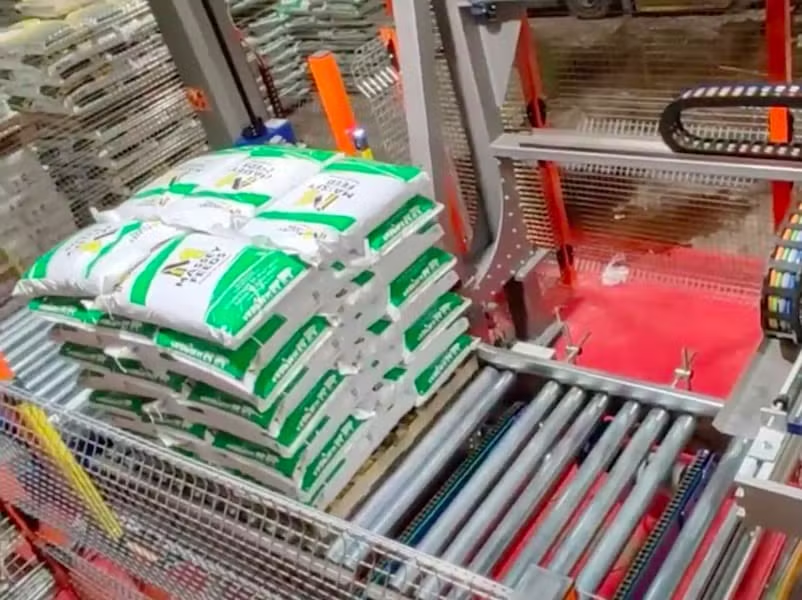
Після завершення укладання сформована палета передається на обладнання для обмотування палет стретч-плівкою. Плівка об’єднує мішки в транспортну одиницю та допомагає обмежити їх зміщення під час внутрішньовиробничого переміщення, складування і перевезення.
Програму обмотування підбирають відповідно до висоти палети, властивостей упаковки та вимог до стійкості вантажу. Натяг плівки й кількість шарів необхідно визначати з урахуванням міцності мішків: надмірне зусилля може деформувати упаковку, а недостатнє — не забезпечити потрібної фіксації.
Як працює автоматизована ділянка
1. Приймання мішка
Після фасування та закриття горловини мішок надходить на підвідний транспортер. Обладнання переміщує його до зони палетування та встановлює у визначеному положенні.
2. Позиціонування та захоплення
Датчики контролюють надходження мішка до точки захоплення. Після зупинення упаковки робочий орган палетайзера захоплює її та готує до перенесення.
3. Укладання на піддон
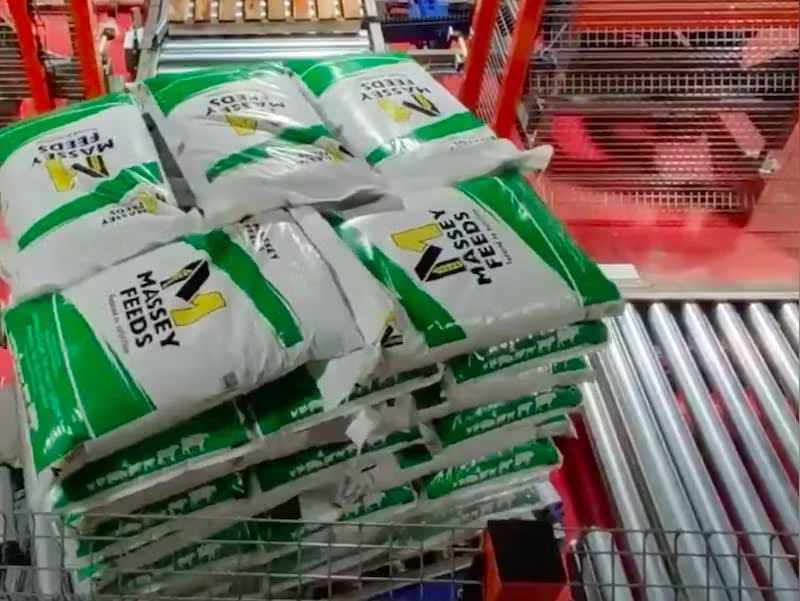
Маніпулятор переміщує мішок і встановлює його в задану позицію. Порядок орієнтації упаковок визначається програмою палетування. Схему вибирають з урахуванням розмірів мішка й піддона, кількості упаковок у шарі, допустимої висоти та необхідної стійкості вантажу.
4. Формування наступних шарів
Цикл повторюється до завершення палети. За потреби орієнтація мішків у сусідніх шарах змінюється, щоб забезпечити потрібну конфігурацію вантажу.
5. Відведення сформованої палети
Після укладання останнього шару готова палета виводиться з робочої зони. Якщо система оснащена автоматичним подаванням піддонів, одночасно готується нова позиція для продовження роботи.
6. Обмотування стретч-плівкою
Палета надходить до автоматичного обмотувача. Після завершення заданої програми вантаж можна передати на маркування, складське зберігання або завантаження в транспорт.
Варіанти комплектації системи
Склад ділянки залежить від завдань підприємства. Комплексне рішення може бути реалізоване з різним рівнем автоматизації.
Базова комплектація
- підвідний транспортер для мішків;
- система позиціонування упаковки;
- декартовий палетайзер із підібраним захватом;
- місце для ручного встановлення порожнього піддона;
- автоматичний палетообмотувач;
- система керування та захисні огородження.
Розширена комплектація
- магазин порожніх піддонів;
- пристрій поштучного подавання піддонів;
- палетні роликові або ланцюгові конвеєри;
- автоматичне відведення сформованої палети;
- контроль наявності та положення піддона;
- обмін сигналами з фасувальною машиною;
- система маркування або ідентифікації готового вантажу.
Остаточний набір модулів визначають після аналізу виробничого процесу. Включення додаткового обладнання має бути обґрунтоване необхідною продуктивністю, вимогами до автономності системи та способом переміщення палет на підприємстві.
Технічні можливості та обмеження
Для розглянутої конфігурації декартового палетайзера заявлена можливість роботи з вантажем масою до 50 кг за цикл. Це значення не можна автоматично поширювати на всі варіанти системи. Допустиму масу необхідно підтвердити для конкретного захвата, розмірів мішка, траєкторії руху та необхідного темпу роботи.
Компактність рішення визначається не лише габаритами маніпулятора. Під час розрахунку необхідної площі враховують підвідні транспортери, місця подавання піддонів, захисні огородження, сервісні проходи, палетообмотувач і простір для вивезення готового вантажу.
Параметри системи не слід визначати лише за номінальною продуктивністю фасувальної машини. Необхідно врахувати фактичний темп надходження мішків, тривалість циклу палетування, кількість мішків у шарі, час заміни піддона та роботу палетообмотувача.
Переваги комплексної автоматизації
- Єдиний технологічний процес. Приймання, укладання, відведення та обмотування палети виконуються як послідовні операції однієї системи.
- Зменшення ручної роботи. Перенесення і штабелювання наповнених мішків здійснює автоматизоване обладнання.
- Повторювана схема укладання. Положення кожного мішка визначається програмою палетування.
- Підготовка вантажу до логістичних операцій. Після обмотування палету можна передавати на склад або до зони відвантаження.
- Адаптація до виробничого приміщення. Розташування модулів можна спроєктувати з урахуванням доступної площі, колон, проходів і наявних машин.
- Можливість розширення. До системи можна додати автоматичне подавання піддонів, палетні конвеєри, маркування та інші операції.
Фактичний результат автоматизації залежить від властивостей продукту, якості формування мішка, стабільності фасувального обладнання та правильного узгодження всіх машин. Тому проєкт необхідно оцінювати за повним технологічним потоком, а не лише за характеристиками палетайзера.
Інтеграція з фасувальним обладнанням
Ділянка палетування повинна працювати як продовження пакувальної лінії. До виготовлення обладнання узгоджують точки підключення, напрямок руху продукції, висоту транспортерів і сигнали обміну між системами керування.
Якщо палетайзер або палетообмотувач тимчасово не може прийняти наступний вантаж, попередні машини повинні коректно відреагувати на цей стан. Алгоритми зупинення та повторного запуску визначають під час розроблення проєкту.
Під час інтеграції також перевіряють:
- відповідність продуктивності окремих машин;
- положення мішка на виході з фасувальної лінії;
- відстань між упаковками на транспортері;
- наявність місця для накопичення продукції;
- спосіб аварійного зупинення ділянки;
- доступ до обладнання для очищення та обслуговування;
- маршрути переміщення персоналу і навантажувачів.
Дані для проєктування рішення
Для вибору захвата, розроблення схеми укладання та визначення складу обладнання необхідно підготувати такі вихідні дані:
- вид продукту та його поведінка всередині закритого мішка;
- матеріал і конструкція упаковки;
- розміри та маса наповненого мішка;
- спосіб закриття горловини;
- фактична і необхідна продуктивність лінії;
- розмір, конструкція та матеріал піддона;
- бажана схема розташування мішків у шарі;
- кількість шарів і допустима висота палети;
- напрямок і висота подавання мішків;
- спосіб подавання порожніх піддонів;
- порядок відведення сформованих палет;
- вимоги до обмотування стретч-плівкою;
- умови складування та транспортування продукції;
- план приміщення з розташуванням колон, проходів і наявного обладнання;
- фотографії або відео передбачуваної зони встановлення.
Якщо підприємство вибирає між декартовою системою та роботом-палетайзером, додатково оцінюють кількість форматів упаковки, необхідну гнучкість, продуктивність і доступну площу. Інші варіанти автоматизації представлені в розділі обладнання для палетування.
Монтаж, запуск та обслуговування
Під час монтажу та пусконалагодження перевіряють правильність розташування обладнання, напрямок руху продукції, роботу датчиків і захисних пристроїв, подавання піддонів, програми укладання та передавання палети на обмотувач.
Перед введенням системи в експлуатацію необхідно випробувати її з реальними мішками та піддонами. Це дає змогу уточнити координати укладання, роботу захвата, параметри транспортерів і програму обмотування.
Для підтримання працездатності обладнання необхідне планове сервісне обслуговування. Перелік і періодичність робіт визначають відповідно до технічної документації конкретної системи та умов її експлуатації.
Поширені запитання
Яке обладнання входить до системи палетування мішків?
Базове рішення може включати підвідний транспортер, систему позиціонування мішків, декартовий палетайзер, захисні огородження, систему керування та палетообмотувач. Для повної автоматизації додають магазин піддонів, пристрій їх поштучного подавання та палетні конвеєри.
Для яких мішків підходить декартовий палетайзер?
Сумісність залежить від розмірів, матеріалу, маси й форми наповненого мішка, розподілу продукту та способу закриття горловини. Можливість автоматичного захоплення й укладання підтверджують після аналізу технічних даних або випробування зразків.
Чи можна інтегрувати систему в діючу лінію пакування комбікорму?
Так, якщо обладнання має достатню технічну сумісність. Перед інтеграцією перевіряють продуктивність, висоту й напрямок подавання мішків, доступну площу, інтерфейси керування та спосіб відведення готових палет.
Чи може система працювати з різними схемами укладання?
Система керування може містити декілька програм палетування. Проте кожну схему необхідно перевірити для конкретного мішка, піддона та допустимої висоти вантажу. Зміна формату може потребувати коригування захвата, координат і параметрів транспортерів.
Чи обов’язково встановлювати автоматичний палетообмотувач?
Його необхідність залежить від вимог до складування і транспортування продукції. Якщо палету потрібно фіксувати відразу після формування, автоматичний обмотувач дає змогу включити цю операцію в загальний цикл без проміжного ручного переміщення.
Чи можна автоматизувати подавання порожніх піддонів?
Так. До складу рішення можна включити магазин і пристрій поштучного подавання піддонів. Конструкцію цих вузлів підбирають відповідно до розмірів, матеріалу та стану використовуваних піддонів.
Які дані потрібні для підготовки пропозиції?
Необхідно надати характеристики продукту й мішка, масу упаковки, продуктивність лінії, параметри піддона, бажану схему укладання, план приміщення та опис наявного обладнання. Фотографії або відео зони встановлення допоможуть попередньо оцінити можливі варіанти компонування.
Розроблення рішення для палетування мішків
ITP-GROUP допоможе сформувати технічне завдання та підібрати комплексне рішення для автоматизації кінцевої ділянки пакувальної лінії. До складу проєкту можуть входити транспортери для мішків, система позиціонування, декартовий або роботизований палетайзер, обладнання для подавання піддонів, палетні конвеєри й автоматичний палетообмотувач.
Конфігурація визначається після аналізу характеристик продукту та упаковки, продуктивності фасувальної машини, схеми укладання, типу піддонів, доступної площі й вимог до переміщення готового вантажу. Для підготовки пропозиції передайте фахівцям параметри мішка і піддона, план виробничого приміщення, інформацію про попереднє обладнання та вимоги до рівня автоматизації.
Back to Category